La maggior parte dei promemoria per le pause si basa su un semplice orologio, per cui l’allarme scatta comunque nell’istante in cui un timer da 50 minuti arriva a zero, anche se hai passato 30 di quei minuti lontano dalla scrivania a prendere un caffè, perché il timer non ha modo di sapere che ti sei già riseduto.
Ho già uno smartwatch che mi vibra al polso ogni volta che sto seduto troppo a lungo, il che aiuta, anche se misura la cosa sbagliata, dato che guarda il mio polso e non la mia scrivania, così che bastano un paio di movimenti del braccio per convincerlo che mi sono alzato, mentre io sono ancora sulla stessa sedia, davanti allo stesso schermo.
Sono anche il tipo di persona che si concentra al punto da perdere completamente la cognizione del tempo, per cui di solito il primo segnale che ho esagerato è il bruciore agli occhi.
Poiché volevo qualcosa che guardasse la scrivania al posto mio, mi sono rivolto a un pezzo di spazzatura elettronica del 2009 che sta proprio in un angolo di quella scrivania: un netbook Samsung N130 con processore Intel Atom a singolo core e 1GB di RAM, sul quale gira Void Linux, la stessa macchina che ho trasformato in un router WiFi per la taverna qualche mese fa.
L’ho reso un sorvegliante da scrivania che controlla se sono davvero seduto davanti alla postazione, conta il tempo di lavoro solo mentre sono lì, e mi richiama quando resto troppo.
 Crediti immagine: Bananayota, trovata su Pixabay
TL;DR
- L’idea di base: quando qualcosa si muove nell’inquadratura della webcam, significa che sono alla scrivania. Se resto alla scrivania troppo a lungo senza pausa, il netbook mi avvisa a voce.
- Un vecchio netbook Samsung N130 con Void Linux fa da sorvegliante da scrivania.
motionosserva la webcam integrata e, a ogni inizio e fine di movimento, scriveactiveoppureidlein un semplice file di stato.- Un piccolo demone in Nim legge quel file e tiene il conto del tempo continuativo alla scrivania con una barra di avanzamento su una sola riga, così che al raggiungimento del limite chiama
espeak-ngewall, mentre un’assenza sotto i 5 minuti non azzera mai il conteggio. - Non viene registrato nulla, perché il flusso video non lascia mai il netbook e nessun fotogramma finisce su disco.
- Il demone gira come servizio
runitsupervisionato e senza privilegi, e costa lo 0,01% di un core e 2 MB di RAM, dato chemotionè il vero costo su questo hardware.
🧠 L’idea: rilevare la presenza in modo passivo con la webcam
Chi rileva la presenza con una telecamera di solito carica un modello di riconoscimento facciale o di object detection, per esempio una rete neurale di OpenCV o un Haar cascade, il che rappresenta tanto lavoro per un Atom a singolo core da 1.6GHz ed è anche più di quanto mi serva davvero, dato che non mi interessa chi è alla scrivania, ma solo sapere se qualcosa nell’inquadratura si muove.
Così, invece di scrivere io stesso un ciclo di lettura della telecamera, ho usato un demone in C che fa già esattamente questo: motion.
motion rileva il movimento su /dev/video0 confrontando fotogrammi consecutivi, il che è economico rispetto a un modello di detection, e può anche eseguire un comando nel momento in cui decide che il movimento è iniziato o finito.
Sulla privacy
Poiché la cosa mi sta a cuore, vale la pena dirlo chiaramente: questo sistema non registra nulla, perché anche se motion sa salvare immagini e video, qui ogni opzione di output è disattivata, per cui i fotogrammi vengono confrontati in memoria e poi buttati, nessuna immagine arriva sul disco, nessuna immagine esce dalla macchina, e il netbook non ha nessun account cloud collegato.
Una sola cosa attraversa il confine tra motion e il resto del sistema, ed è una singola parola in un file di testo, active oppure idle, dato che non voglio consegnare a terzi una telecamera puntata sulla stanza in cui lavoro, e qui non c’è nessun terzo a cui consegnarla.
movie_output si può comunque riaccendere per un momento, per esempio mentre punto la webcam o mentre cerco un problema di rilevamento, dato che un filmato salvato è il modo più veloce per vedere cosa vede davvero motion; lo rispengo non appena la telecamera è allineata e il demone si comporta come previsto.
🔌 Configurare motion per rilevare la presenza
motion mette a disposizione degli hook sugli eventi, e io ne uso due:
on_event_start: parte al primo movimento rilevato, cioè quando qualcuno si è appena seduto alla scrivania.on_event_end: parte dopoevent_gapsecondi senza movimento.
Invece di lanciare uno script di shell a ogni fotogramma, lascio che motion scriva una sola parola in /tmp/presence_state.
In /home/andrea/webcam-capture/config/motion.conf:
# /home/andrea/webcam-capture/config/motion.conf
# Optimized for low-resource Void Linux netbook (1GB RAM, weak CPU)

# Run in foreground for runit supervision
daemon off

# Logging
log_level 5
log_type all

# Target Device (Default: /dev/video0)
video_device /dev/video0
video_params palette=8
width 320
height 240
framerate 15

# Motion Detection Tuning
threshold 375
noise_level 32
despeckle_filter EedDl

# Event lifetime (seconds of no motion before closing event)
event_gap 60
minimum_motion_frames 2

# Output files
target_dir /var/opt/webcam/motion
picture_output off
movie_output off
movie_max_time 60
movie_quality 60
movie_codec mkv

# Text overlay
text_right %Y-%m-%d\n%T
text_left Camera 1

# Disable built-in web control & streaming server to preserve system resources
webcontrol_port 0
stream_port 0

# Event hooks for presence detection
on_event_start echo active > /tmp/presence_state
on_event_end echo idle > /tmp/presence_state
Non ci sono virgolette attorno ai comandi di shell, perché motion passa l’intera riga a /bin/sh -c esattamente come è scritta, per cui racchiuderla tra virgolette trasformerebbe il > di redirezione in testo letterale e farebbe fallire il comando in silenzio invece di aggiornare il file di stato.
Dato che event_gap 60 fa sì che motion tolleri un minuto pieno di immobilità prima di decidere che te ne sei andato, lo stato non passa a idle ogni volta che ti fermi a pensare. Il demone in Nim qui sotto tiene una seconda soglia, indipendente, di 5 minuti, che decide se un’assenza conta come pausa vera e azzera il conteggio del lavoro, così che le pause brevi sopravvivono a entrambe le soglie.
Poiché Void Linux monta /tmp/ come tmpfs, un filesystem in memoria, leggere e scrivere /tmp/presence_state non tocca mai il disco.
motion gira come servizio supervisionato a sé, puntato a quella configurazione.
/etc/sv/webcam-motion/run:
#!/bin/sh
exec 2>&1
exec motion -n -c /home/andrea/webcam-capture/config/motion.conf
👑 Il monitor di stato in Nim, il timer e il conto alla rovescia
Dato che motion si occupa già in C della cattura video e dell’analisi dei fotogrammi, il demone deve solo leggere /tmp/presence_state ogni pochi secondi e tenere un timer.
L’ho scritto in Nim, che compila in codice nativo con un runtime piccolo, il che conta su un Atom a singolo core da 1.6GHz.
Il programma accetta tre argomenti opzionali da riga di comando:
- Limite di lavoro in minuti: minuti attivi prima dell’allarme, 60 come predefinito.
- Codice lingua: la lingua passata a
espeak-ng, per esempioitoppureen,itcome predefinito. - Messaggio personalizzato: una stringa opzionale da pronunciare. Se è vuota, il demone costruisce un messaggio predefinito nella lingua scelta.
Visualizzazione dal vivo e conto alla rovescia condiviso
Invece di stampare una riga nuova ogni 10 secondi, la riga di stato si riscrive sul posto con \r, mentre una piccola barra di avanzamento mostra quanta parte del limite di lavoro è già andata:
[##########----------] Active 0m 30s | Remaining 0m 30s
Poiché il tempo rimanente finisce anche in /tmp/break_countdown a ogni tick, e anche quel file sta su tmpfs, resta abbastanza economico da poterlo portare in una status bar di tmux, in un prompt della shell o in una piccola finestra di terminale:
watch -n 10 cat /tmp/break_countdown
Installare il sintetizzatore vocale
sudo xbps-install -S espeak-ng
Il codice Nim (break_reminder.nim)
import std/[os, osproc, strformat, strutils]

const
  StateFile = "/tmp/presence_state"
  CountdownFile = "/tmp/break_countdown"
  TickSeconds = 10
  BreakLimit = 5 * 60 ## minimum absence (seconds) that counts as "took a break"
  BarWidth = 20

func formatTime(seconds: int): string =
  fmt"{seconds div 60}m {seconds mod 60:02}s"

func progressBar(done, total: int): string =
  let filled = clamp((done * BarWidth) div max(total, 1), 0, BarWidth)
  "[" & repeat('#', filled) & repeat('-', BarWidth - filled) & "]"

proc presenceState(): string =
  try: readFile(StateFile).strip()
  except IOError: "idle"

proc writeCountdown(text: string) =
  try: writeFile(CountdownFile, text & "\n")
  except IOError: discard

proc showStatus(line: string) =
  stdout.write "\r" & alignLeft(line, 70)
  stdout.flushFile()

proc speak(lang, text: string) =
  discard execProcess("espeak-ng", args = ["-v", lang, text], options = {poUsePath})

proc triggerAlarm(minutes: int, lang, customMsg: string) =
  echo fmt"BREAK TIME LIMIT REACHED ({minutes} minutes)!"
  let text =
    if customMsg.len > 0: customMsg
    elif lang == "it": fmt"Andrea, fai una pausa! Hai lavorato per {minutes} minuti."
    else: fmt"Andrea, please take a break! You have been working for {minutes} minutes."
  speak(lang, text)
  discard execProcess("wall", args = [fmt"TAKE A BREAK NOW! You have been active for {minutes} minutes."], options = {poUsePath})

proc parseMinutes(s: string): int =
  try: parseInt(s)
  except ValueError: 60

proc paramOrDefault(idx: int, default: string): string =
  if paramCount() >= idx and paramStr(idx).len > 0: paramStr(idx) else: default

proc main =
  let workLimitMinutes = if paramCount() >= 1: parseMinutes(paramStr(1)) else: 60
  let lang = paramOrDefault(2, "it")
  let customMsg = if paramCount() >= 3: paramStr(3) else: ""
  let workLimitSeconds = workLimitMinutes * 60

  echo "Presence-Aware Break Reminder started (Void Linux, motion-integrated)."
  echo fmt"Work limit: {workLimitMinutes}m | Language: {lang}"
  if customMsg.len > 0: echo fmt"Custom message: {customMsg}"

  var presentSeconds, absentSeconds = 0

  while true:
    sleep(TickSeconds * 1000)
    case presenceState()
    of "active":
      presentSeconds += TickSeconds
      absentSeconds = 0
      let remaining = max(0, workLimitSeconds - presentSeconds)
      showStatus fmt"{progressBar(presentSeconds, workLimitSeconds)} Active {formatTime(presentSeconds)} | Remaining {formatTime(remaining)}"
      writeCountdown(formatTime(remaining))
    else:
      absentSeconds += TickSeconds
      let remaining = max(0, workLimitSeconds - presentSeconds)
      if absentSeconds >= BreakLimit and presentSeconds > 0:
        stdout.write "\n"
        echo "Away for 5+ minutes: work clock reset."
        presentSeconds = 0
        writeCountdown("0m 00s (reset)")
      else:
        showStatus fmt"{progressBar(presentSeconds, workLimitSeconds)} Away, countdown paused: {formatTime(remaining)}"
        writeCountdown(fmt"{formatTime(remaining)} (paused)")

    if presentSeconds >= workLimitSeconds:
      stdout.write "\n"
      triggerAlarm(workLimitMinutes, lang, customMsg)
      presentSeconds = 0
      writeCountdown("0m 00s (alarm reset)")

main()
Questo listato è la parte del progetto che mi piace di più, dato che Nim usa l’indentazione significativa, niente parentesi graffe e niente punti e virgola, mentre l’inferenza di tipo tiene corte le dichiarazioni let e var, per cui se sai leggere Python, riesci a leggere il ciclo qui sopra senza dover imparare prima qualcosa di nuovo.
Sotto la superficie, però, la somiglianza finisce, perché Nim è tipizzato staticamente e compila in anticipo passando per un backend C, per cui il risultato è un normale binario ELF, circa 70KB una volta rimossi i simboli: sul netbook non c’è nessun interprete da installare, nessun virtual environment e nessun albero di pacchetti da tenere allineato, dato che copio un file solo con scp e runit lo avvia.
Anche se lo stesso demone funzionerebbe altrettanto bene in Python, si porterebbe dietro il runtime di CPython e occuperebbe decine di megabyte di RAM invece di due, il che fa una differenza concreta su una macchina che ne ha 975 MB.
Come si presenta mentre gira
Ecco il demone che gira davvero, dall’inizio alla fine, sul netbook, con il limite impostato a 1 minuto per la dimostrazione (break_reminder 1 en); poiché in un terminale vero ogni riga tra parentesi quadre sovrascrive la precedente tramite \r, qui sotto sono divise una per riga solo per poterle leggere:
Presence-Aware Break Reminder started (Void Linux, motion-integrated).
Work limit: 1m | Language: en
[###-----------------] Active 0m 10s | Remaining 0m 50s
[######--------------] Active 0m 20s | Remaining 0m 40s
[##########----------] Active 0m 30s | Remaining 0m 30s
[#############-------] Active 0m 40s | Remaining 0m 20s
[################----] Active 0m 50s | Remaining 0m 10s
[####################] Active 1m 00s | Remaining 0m 00s
BREAK TIME LIMIT REACHED (1 minutes)!
Ecco come suona l’allarme a sintesi vocale:
Una nota sull’argomento del messaggio personalizzato
Poiché triggerAlarm costruisce le chiamate a espeak-ng e wall con execProcess(..., args = [...], options = {poUsePath}) invece che con una stringa di shell concatenata, nessun messaggio personalizzato può mai uscire per eseguire un secondo comando: passare gli argomenti come array salta del tutto la shell, per cui un messaggio come foo"; rm -rf ~ # non trova nulla da cui evadere.
L’ho verificato dando al demone un messaggio che conteneva proprio quel tipo di payload; non è comparso nessun file, e espeak-ng ha invece letto ad alta voce l’intero tentativo di exploit, parola per parola, virgolette e punti e virgola compresi, il che è esattamente la prova che volevo.
🐧 Sotto il cofano: il modello di supervisione runit di Void Linux
Al posto di systemd, Void Linux usa runit come init e come supervisore dei servizi, perché è veloce, prevedibile e piccolo.
Il ciclo di vita di un servizio usa tre directory:
- Il registro (
/etc/sv/): tutti i servizi disponibili. Ognuno è una cartella, per esempio/etc/sv/break-reminder/, che contiene uno script eseguibile chiamatorun. - Il registro attivo (
/var/service/): symlink alle cartelle in/etc/sv/. Un symlink qui significa che il servizio è abilitato. Rimuovilo e il servizio è disabilitato. - Il supervisore:
runsvdirsorveglia/var/service/. Quando vede un nuovo symlink, fa il fork di un processorunsvdedicato a quel servizio.
Una volta che runsv esegue il servizio break-reminder, ha un solo compito, che è tenere vivo il demone, per cui se il demone va in crash o viene ucciso, runsv lo riavvia subito.
🛠️ Preparare il servizio supervisionato
Compila in modalità release, ottimizzata per la dimensione, poi togli i simboli di debug con la normale utility strip:
nim c -d:release --opt:size break_reminder.nim
strip --strip-all break_reminder
ls -l break_reminder
-rwxrwxr-x 1 andrea andrea 71712 Sep 5 18:14 break_reminder
Circa 70KB, abbastanza pochi da poterselo dimenticare senza pensieri.
Passo 1: creare la cartella nel registro
sudo mkdir -p /etc/sv/break-reminder
Passo 2: scrivere gli script conf e run
Poiché gli script di servizio di Void, incluso quello di sshd, tengono la configurazione in un file conf separato, lo script run lo carica per primo.
/etc/sv/break-reminder/conf:
LIMIT_MINUTES=60
LANGUAGE=it
CUSTOM_MESSAGE=
/etc/sv/break-reminder/run:
#!/bin/sh
exec 2>&1
[ -r conf ] && . ./conf
exec chpst -u andrea /home/andrea/bin/break_reminder "${LIMIT_MINUTES:-60}" "${LANGUAGE:-it}" "${CUSTOM_MESSAGE:-}"
Due dettagli meritano attenzione, dato che runsv avvia i servizi come root per impostazione predefinita, mentre questo demone legge e scrive solo file sotto /tmp e chiama espeak-ng e wall, entrambi funzionanti bene come utente normale perché il mio account è nel gruppo audio, per cui chpst -u andrea lascia cadere i privilegi prima di exec, che a sua volta sostituisce il processo shell con il binario compilato invece di eseguirlo come figlio, cosicché runsv finisce per supervisionare direttamente il demone e non una shell che gli fa da involucro.
Passo 3: rendere eseguibile lo script
sudo chmod +x /etc/sv/break-reminder/run
Passo 4: creare il symlink e attivare
sudo ln -s /etc/sv/break-reminder /var/service/
runsvdir intercetta il nuovo symlink e avvia il servizio.
🎛️ Gestire il servizio
sudo sv status break-reminder
sudo sv stop break-reminder
sudo sv start break-reminder
📏 Misure reali di consumo
Poiché in un post come questo i numeri di solito sono tirati a indovinare, ho campionato invece i processi in esecuzione sul netbook: il tempo di CPU viene dai campi utime e stime di /proc/PID/stat, a 100 tick al secondo, mentre la memoria residente viene da VmRSS.
| Processo | RSS | CPU |
|---|---|---|
break_reminder | 2,0 MB | 0,01% di un core |
motion | 24,3 MB | ~4,4% di un core |
Dato che il demone in Nim ha bruciato solo 3 tick in una finestra di 300 secondi, cioè 30 millisecondi di CPU in cinque minuti, il che equivale allo 0,01% di un core: è poco, ma non è zero, per cui riporto il valore reale invece di arrotondarlo via.
Impostazioni della telecamera
L’istinto sarebbe puntare motion alla piena risoluzione 640x480 della telecamera, dato che è quella predefinita, ma un sorvegliante di presenza non deve riconoscere volti o testo, deve solo avere pixel a sufficienza per capire se qualcosa nell’inquadratura si è mosso. Dato che il confronto tra fotogrammi scala con il numero di pixel, tagliare la cattura a 320x240, un quarto dei pixel, taglia il costo di CPU all’incirca dello stesso fattore:
| Risoluzione | RSS | CPU |
|---|---|---|
| 640x480 | 40,4 MB | ~12,7% di un core |
| 320x240 | 24,3 MB | ~4,4% di un core |
Il parametro framerate di motion scarta solo i fotogrammi dopo che sono già stati catturati, per cui non ha senso chiedere una frequenza sotto quella nativa della telecamera: v4l2-ctl --list-formats-ext mostra che questa webcam offre solo due frequenze di cattura discrete, 15fps oppure 30fps, per cui framerate è impostato a 15.
threshold, il numero di pixel cambiati necessario per registrare un movimento, è un valore assoluto di pixel e non una percentuale del fotogramma, per cui deve scalare con la risoluzione: qui è impostato a 375, calibrato sul numero totale di pixel di un fotogramma a 320x240.
Ho verificato quel valore con un movimento reale invece di fidarmi solo del calcolo: con il log di debug al massimo, seduto normalmente a digitare, senza nessun gesto plateale, è comunque comparsa una riga motion_detected: Motion detected - starting event 1 entro 14 secondi. La risoluzione più bassa non fa perdere nulla di ciò che serve a questo progetto.
Quanto consuma tutto il sistema
Il numero più interessante non è quello del demone, ma quanto poco serve a tutto il resto della macchina:
               total        used        free      shared  buff/cache   available
Mem:             975         104         723           0         175         871
Poiché 975 MB è ciò che il firmware lascia a Linux del gigabyte nominale, e la macchina usa solo 104 MB con tutto in funzione, incluso il più leggero motion a 320x240, il promemoria delle pause, sshd e circa 130 processi, resta poco da spiegare una volta tolti i circa 24 MB che tiene motion adesso.
Restano quindi 871 MB disponibili, quasi l'89% della RAM installata, su hardware venduto nel 2009, dove non c’è nessun ambiente desktop, nessun display manager e nessun systemd, il che spiega perché Void Linux con runit e una console testuale faccia ancora sembrare spaziosa una macchina da 1GB.
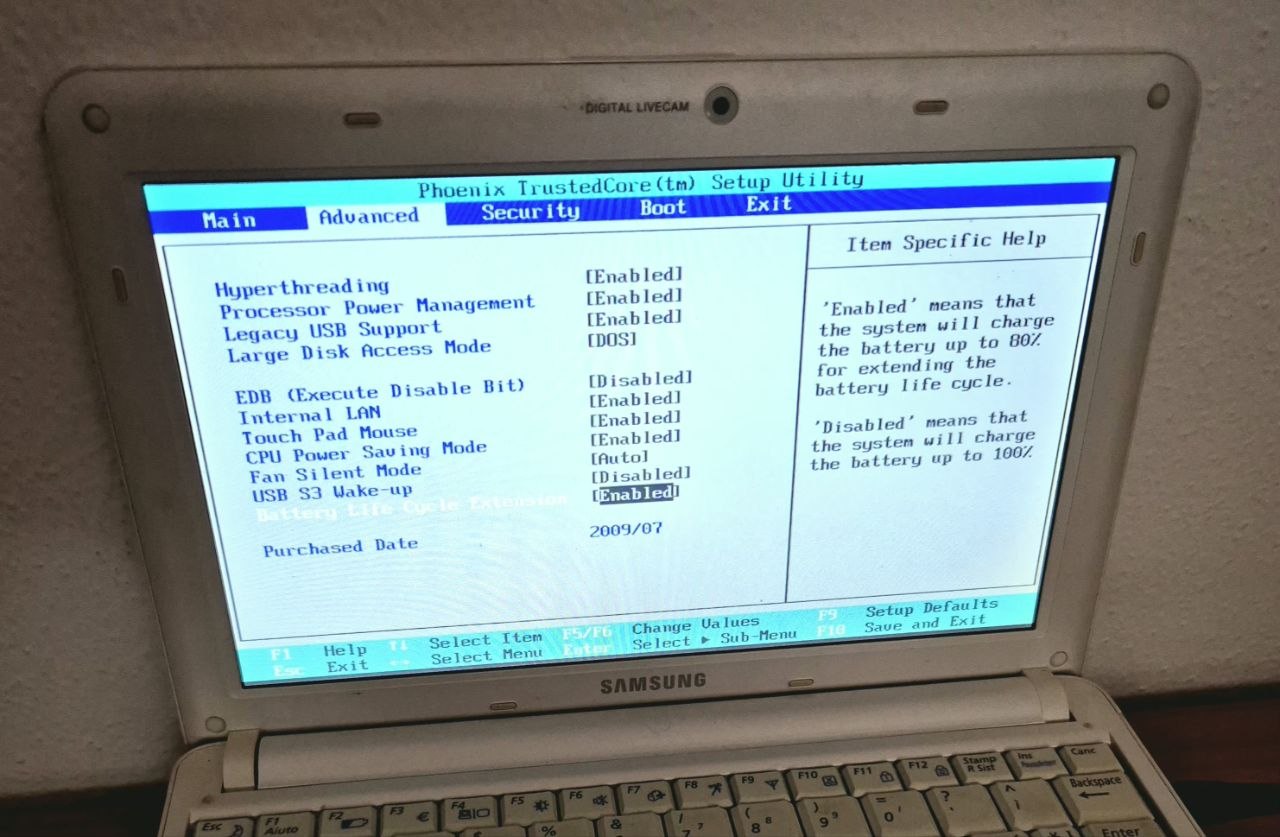
Ecco la schermata del setup del BIOS del netbook, che ricorda le sue origini con l’Intel Atom single-core da 1.6GHz e i limiti hardware contro cui questo progetto continua a lottare:
📊 Conclusione
Dato che questo è un progetto di qualità della vita e di salute prima ancora che di smanettamento, e il bruciore agli occhi insieme alle ore perse mi arrivano addosso senza preavviso ogni volta che sono immerso in un problema, ora c’è qualcosa che tiene il conto al posto del mio giudizio, e a differenza dello smartwatch al polso, non lo inganno agitandomi sulla sedia.
I pezzi sono tutti componenti standard di Void Linux, espeak-ng, runit, tmpfs e gli hook sugli eventi che motion già offre, mentre sopra ci sta un binario Nim da 70KB con i simboli rimossi. Poiché motion è l’inquilino pesante, il netbook ora fa questo lavoro invece di fare da router WiFi per la taverna, il che è una seconda carriera dignitosa per una macchina data per obsoleta più di dieci anni fa.

